Field of View
介绍标准镜头与鱼眼镜头在不同投影模型下,由焦距和传感器尺寸计算视场角的方法
Field of View
镜头的视场角(Field of View, FOV)可以通过镜头的焦距f和传感器的宽度W高度H对角线长度D来计算
标准镜头
水平方向视场角:
\[\theta_h = 2 \times \arctan(\frac{W}{2f})\]垂直方向视场角:
\[\theta_v = 2 \times \arctan(\frac{H}{2f})\]对角线视场角:
\[\theta_d = 2 \times \arctan(\frac{D}{2f})\]例如焦距$f = 4\,mm$、传感器宽度$W = 6.4\,mm$的镜头,水平视场角为
\[\theta_h = 2 \times \arctan(\frac{6.4}{2 \times 4}) \approx 77.3^{\circ}\]鱼眼镜头
标准镜头遵循针孔模型,入射角$\alpha$的光线成像在距图像中心$r = f\tan\alpha$的位置,入射角接近$90^{\circ}$时$r$趋于无穷大,因此无法覆盖很大的视场角。鱼眼镜头改用其他投影模型,把大角度的光线压缩到有限的传感器范围内,视场角的计算取决于镜头采用的投影模型
| 投影模型 | 成像公式 | 视场角 |
|---|---|---|
| 等距投影 | $r = f\alpha$ | $\theta = \frac{W}{f}$(弧度) |
| 等立体角投影 | $r = 2f\sin(\frac{\alpha}{2})$ | $\theta = 4 \times \arcsin(\frac{W}{4f})$ |
| 体视投影 | $r = 2f\tan(\frac{\alpha}{2})$ | $\theta = 4 \times \arctan(\frac{W}{4f})$ |
| 正交投影 | $r = f\sin\alpha$ | $\theta = 2 \times \arcsin(\frac{W}{2f})$ |
表中的$W$换成传感器的高度$H$或对角线长度$D$,即可得到垂直或对角线视场角。等距投影在计算机视觉中使用最多(如 OpenCV 的fisheye模型),等立体角投影常见于摄影用的鱼眼镜头。实际镜头并不严格符合某一种模型,精确的视场角需要通过相机标定得到
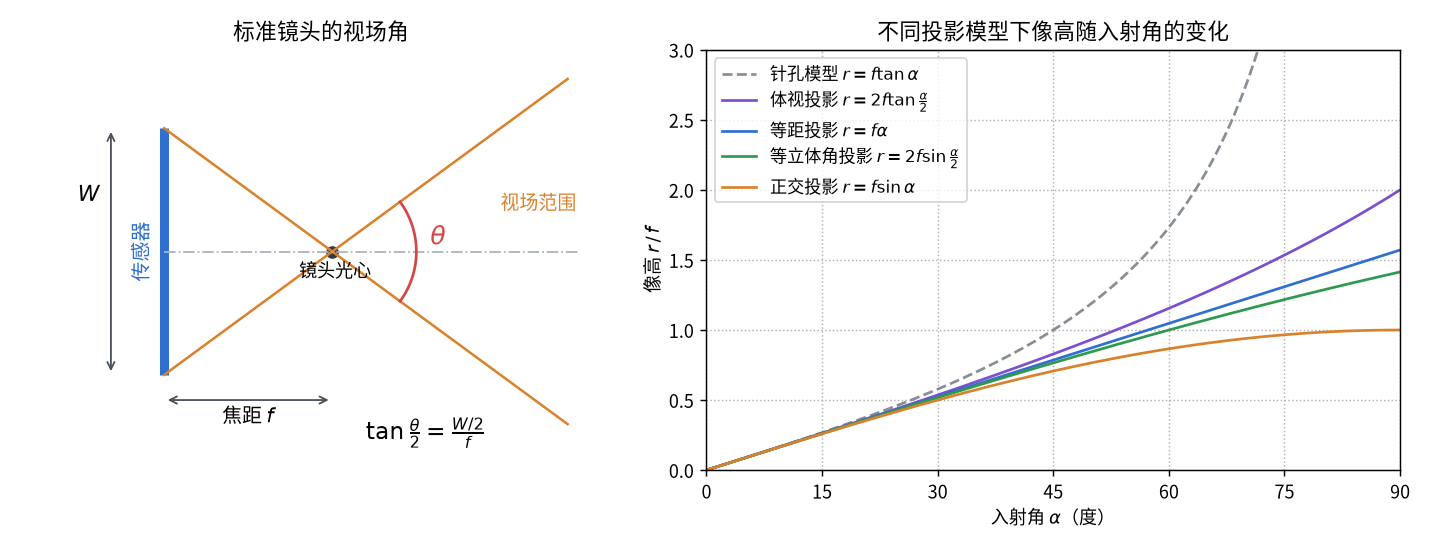
左图为标准镜头的成像几何。右图中针孔模型的像高在入射角接近$90^{\circ}$时迅速增大,而四种鱼眼投影模型的像高始终有限,因此可以覆盖$180^{\circ}$甚至更大的视场角
以等立体角投影为例
水平方向视场角:
\[\theta_h = 4 \times \arcsin(\frac{W}{4f})\]垂直方向视场角:
\[\theta_v = 4 \times \arcsin(\frac{H}{4f})\]对角线视场角:
\[\theta_d = 4 \times \arcsin(\frac{D}{4f})\] This post is licensed under CC BY 4.0 by the author.