Edge Detection
介绍图像边缘检测的评价标准,以及 Canny、Sobel、Laplacian 算子的原理和 OpenCV 用法
边缘是图像中灰度发生剧烈变化的位置,边缘检测通过计算图像的一阶或二阶导数找出这些位置。最优边缘检测的主要评价标准:
- 低错误率:标识出尽可能多的实际边缘,同时尽可能的减少噪声产生的误报
- 高定位性:标识出的边缘要与图像中的实际边缘尽可能接近
- 最小响应:图像中的边缘只能标识一次,并且可能存在的图像噪声不应标识为边缘
导数运算会放大噪声,因此边缘检测之前通常先进行平滑滤波
Sobel 算子
Sobel 算子用两个卷积核分别计算图像在 x 方向和 y 方向的一阶导数。假设被作用图像为$I$:
分别在 x 和 y 两个方向求导
\[G_x = \begin{bmatrix} -1 & 0 & +1 \\ -2 & 0 & +2 \\ -1 & 0 & +1 \\ \end{bmatrix} * I ,\qquad G_y = \begin{bmatrix} -1 & -2 & -1 \\ 0 & 0 & 0 \\ +1 & +2 & +1 \\ \end{bmatrix} * I\]$G_x$反映水平方向的灰度变化,对竖直边缘响应强;$G_y$反映垂直方向的灰度变化,对水平边缘响应强
在图像的每一点,结合以上两个结果求出梯度幅值和方向
\[G = \sqrt{G_x^2 + G_y^2} ,\qquad \theta = \arctan\left(\frac{G_y}{G_x}\right)\]为了减少计算量,幅值也常用$G = \lvert G_x \rvert + \lvert G_y \rvert$近似
1
2
3
4
void Sobel( InputArray src, OutputArray dst, int ddepth,
            int dx, int dy, int ksize = 3,
            double scale = 1, double delta = 0,
            int borderType = BORDER_DEFAULT );
参数详解:
| 参数 | 类型 | 说明 |
|---|---|---|
src | InputArray | 输入图像 |
dst | OutputArray | 目标图像,与源图片有一样的尺寸和通道数 |
ddepth | int | 输出图像的深度,支持如下 src.depth() 和 ddepth 的组合: 若 src.depth() = CV_8U, 取 ddepth=-1,CV_16S,CV_32F,CV_64F 若 src.depth() = CV_16U 或 CV_16S, 取 ddepth =-1,CV_32F,CV_64F 若 src.depth() = CV_32F, 取 ddepth =-1,CV_32F,CV_64F 若 src.depth() = CV_64F, 取 ddepth = -1,CV_64F |
dx | int | x 方向上的差分阶数 |
dy | int | y 方向上的差分阶数 |
ksize | int | 有默认值 3。Sobel 核的大小必须取 1,3,5 或 7 |
scale | double | 计算导数值时可选的缩放因子,默认值是 1,表示默认情况下是没有应用缩放的 |
delta | double | 表示在结果存入目标图(第二个参数 dst)之前可选的 delta 值,有默认值 0 |
borderType | int | 边界模式,默认值为 BORDER_DEFAULT |
导数有正有负,输入为CV_8U图像时如果ddepth取-1,负值会被截断为 0,丢失一半的边缘。应将ddepth设为CV_16S,再用convertScaleAbs取绝对值并转换回CV_8U
核大小为 3 时,Sobel 算子的近似误差较大,可以改用精度更高的Scharr算子,其参数与Sobel相同,但没有ksize参数
Laplacian 算子
Laplacian 算子是二阶微分算子,定义为各方向二阶偏导数之和:
\[Laplacian(f)=\frac{\partial^2f}{\partial x^2}+\frac{\partial^2f}{\partial y^2}\]在边缘处,一阶导数取得极值,二阶导数经过零点,因此可以通过二阶导数的过零点检测边缘。与 Sobel 算子不同,它不区分方向,一次运算即可得到各个方向的边缘,但对噪声更敏感。ksize为 1 时使用的卷积核为
1
2
3
void Laplacian( InputArray src, OutputArray dst, int ddepth,
                int ksize = 1, double scale = 1, double delta = 0,
                int borderType = BORDER_DEFAULT );
参数详解:
| 参数 | 类型 | 说明 |
|---|---|---|
src | InputArray | 输入图像 |
dst | OutputArray | 目标图像,与源图片有一样的尺寸和通道数 |
ddepth | int | 输出图像的深度 |
ksize | int | 用于计算二阶导数的滤波器的孔径尺寸,大小必须为正奇数,且有默认值 1 |
scale | double | 计算拉普拉斯值的时候可选的比例因子,默认值是 1 |
delta | double | 表示在结果存入目标图(第二个参数 dst)之前可选的 delta 值,有默认值 0 |
borderType | int | 边界模式,默认值为 BORDER_DEFAULT |
Canny 算子
Canny 算子在梯度计算的基础上增加了后处理步骤,得到的是单像素宽、连续的二值边缘图。检测步骤:
- 消除噪声
一般情况下,使用高斯平滑滤波器卷积降噪 - 计算梯度幅值和方向
使用 Sobel 算子计算$G_x$和$G_y$,再求出每个像素的梯度幅值和方向,梯度方向近似到 0、45、90、135 度四个方向之一 - 非极大值抑制
沿梯度方向比较相邻像素,只保留幅值为局部最大的像素。这一步排除非边缘像素,仅仅保留了一些细线条(候选边缘) - 滞后阈值
滞后阈值需要两个阈值(高阈值和低阈值)- 如果某一像素位置的幅值超过高阈值,该像素被保留为边缘像素
- 如果某一像素位置的幅值小于低阈值,该像素被排除
- 如果某一像素位置的幅值在两个阈值之间,该像素仅仅在连接到一个高于高阈值的像素时被保留
1
2
3
void Canny( InputArray image, OutputArray edges,
            double threshold1, double threshold2,
            int apertureSize = 3, bool L2gradient = false );
参数详解:
| 参数 | 类型 | 说明 |
|---|---|---|
image | InputArray | 输入图像,需为 8 位图像 |
edges | OutputArray | 输出的边缘图,为与源图片尺寸相同的 8 位单通道图像 |
threshold1 | double | 第一个滞后性阈值 |
threshold2 | double | 第二个滞后性阈值 |
apertureSize | int | 表示应用 Sobel 算子的孔径大小,其有默认值 3 |
L2gradient | bool | 是否使用更精确的$\sqrt{G_x^2 + G_y^2}$计算梯度幅值,默认值 false 表示使用$\lvert G_x \rvert + \lvert G_y \rvert$ |
阈值 1 和阈值 2 两者的小者用于边缘连接,而大者用来控制强边缘的初始段。推荐的高低阈值比在 2:1 到 3:1 之间
使用示例
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
#include <opencv2/opencv.hpp>

int main()
{
    cv::Mat src = cv::imread("input.jpg");
    if (src.empty())
    {
        return -1;
    }

    // 转为灰度图并降噪
    cv::Mat gray, blurred;
    cv::cvtColor(src, gray, cv::COLOR_BGR2GRAY);
    cv::GaussianBlur(gray, blurred, cv::Size(3, 3), 0);

    // Sobel:分别求x、y方向的梯度,取绝对值后合并
    cv::Mat grad_x, grad_y, abs_grad_x, abs_grad_y, sobel;
    cv::Sobel(blurred, grad_x, CV_16S, 1, 0);
    cv::Sobel(blurred, grad_y, CV_16S, 0, 1);
    cv::convertScaleAbs(grad_x, abs_grad_x);
    cv::convertScaleAbs(grad_y, abs_grad_y);
    cv::addWeighted(abs_grad_x, 0.5, abs_grad_y, 0.5, 0, sobel);

    // Laplacian
    cv::Mat laplacian_16s, laplacian;
    cv::Laplacian(blurred, laplacian_16s, CV_16S, 3);
    cv::convertScaleAbs(laplacian_16s, laplacian);

    // Canny:低阈值50,高阈值150
    cv::Mat canny;
    cv::Canny(blurred, canny, 50, 150);

    cv::imwrite("sobel.jpg", sobel);
    cv::imwrite("laplacian.jpg", laplacian);
    cv::imwrite("canny.jpg", canny);

    return 0;
}
1
g++ edge.cpp -o edge $(pkg-config --cflags --libs opencv4)
三种算子在同一张测试图上的效果如下
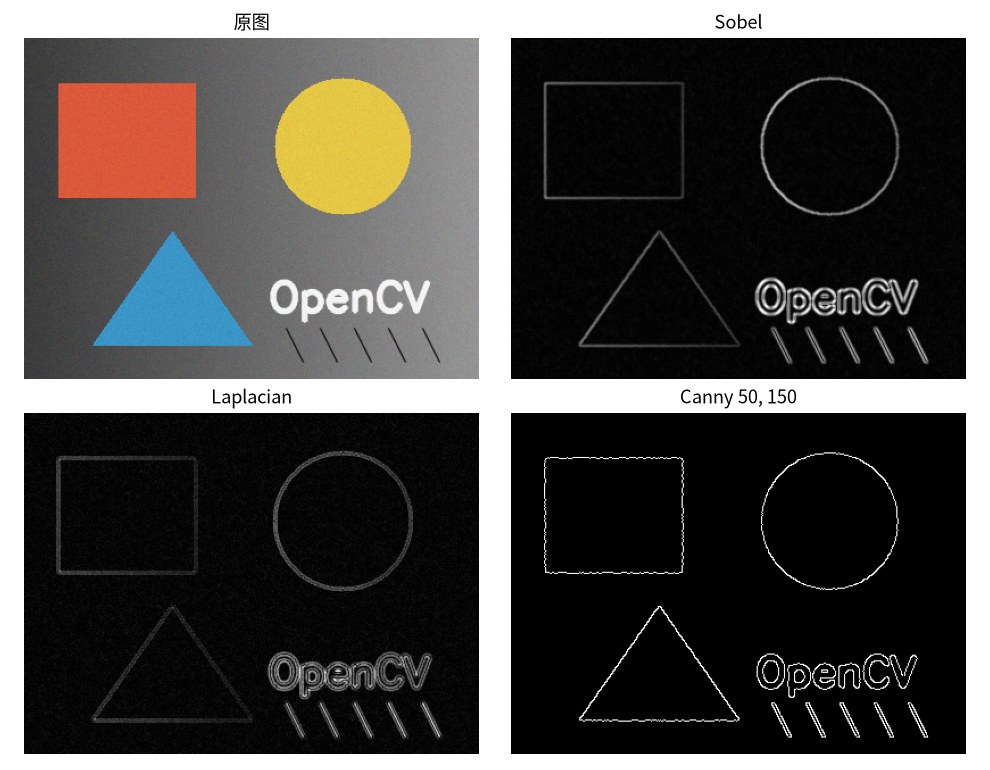
| 算子 | 导数阶数 | 输出 | 特点 |
|---|---|---|---|
| Sobel | 一阶 | 梯度图(灰度) | 计算简单,可分别得到 x、y 方向的梯度,边缘较粗 |
| Laplacian | 二阶 | 梯度图(灰度) | 不区分方向,对噪声敏感 |
| Canny | 一阶 | 二值边缘图 | 边缘细且连续,抗噪声能力强,需要调节两个阈值 |