Homogeneous Transformation Matrix
整理三维空间中的平移、旋转、镜像、缩放矩阵,齐次变换矩阵的组成、求逆与链式变换,以及欧拉角和四元数
三维空间中的点$\left(x, y, z\right)$写成齐次坐标$\left[x, y, z, 1\right]^T$后,平移、旋转、缩放都可以用一个$4 \times 4$矩阵的乘法表示,多个变换可以通过矩阵相乘合并为一个矩阵
平移
将点$\left(x, y, z\right)$平移$t_x$,$t_y$,$t_z$单位
\[T = \begin{bmatrix} 1 & 0 & 0 & t_x \\ 0 & 1 & 0 & t_y \\ 0 & 0 & 1 & t_z \\ 0 & 0 & 0 & 1 \\ \end{bmatrix}\]旋转
旋转正负与右手定则一致:如果右手的拇指指向旋转轴的正方向,四指的弯曲方向表示正角度的旋转方向。即在右手坐标系下,逆时针旋转为正
绕 x 轴旋转角度$\theta$
\[R_x = \begin{bmatrix} 1 & 0 & 0 & 0 \\ 0 & \cos\theta & -\sin\theta & 0 \\ 0 & \sin\theta & \cos\theta & 0 \\ 0 & 0 & 0 & 1 \\ \end{bmatrix}\]绕 y 轴旋转角度$\theta$
\[R_y = \begin{bmatrix} \cos\theta & 0 & \sin\theta & 0 \\ 0 & 1 & 0 & 0 \\ -\sin\theta & 0 & \cos\theta & 0 \\ 0 & 0 & 0 & 1 \\ \end{bmatrix}\]绕 z 轴旋转角度$\theta$
\[R_z = \begin{bmatrix} \cos\theta & -\sin\theta & 0 & 0 \\ \sin\theta & \cos\theta & 0 & 0 \\ 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1 \\ \end{bmatrix}\]组合旋转
如果一个物体绕多个轴旋转,可以通过矩阵乘法将这些旋转矩阵组合起来。例如,如果一个物体先绕 z 轴旋转角度$\alpha$,再绕 y 轴旋转角度$\beta$,最后绕 x 轴旋转角度$\gamma$,总的旋转矩阵 R 可以表示为:
\[R = \begin{bmatrix} 1 & 0 & 0 & 0 \\ 0 & \cos\gamma & -\sin\gamma & 0 \\ 0 & \sin\gamma & \cos\gamma & 0 \\ 0 & 0 & 0 & 1 \\ \end{bmatrix} \begin{bmatrix} \cos\beta & 0 & \sin\beta & 0 \\ 0 & 1 & 0 & 0 \\ -\sin\beta & 0 & \cos\beta & 0 \\ 0 & 0 & 0 & 1 \\ \end{bmatrix} \begin{bmatrix} \cos\alpha & -\sin\alpha & 0 & 0 \\ \sin\alpha & \cos\alpha & 0 & 0 \\ 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1 \\ \end{bmatrix}\]矩阵乘法的顺序是从右到左,即最先旋转的矩阵在最右边(此处各次旋转均绕固定坐标轴;若绕物体自身的动轴旋转,乘法顺序相反)
齐次变换矩阵
坐标系$\textbf{B}$相对于坐标系$\textbf{A}$的位姿由两部分组成:旋转矩阵$^{A}_{B}R$描述$\textbf{B}$的姿态,位置向量$^{A}\textbf{p}_{B_o}$描述$\textbf{B}$的原点在$\textbf{A}$中的位置。点$\textbf{p}$在两个坐标系中的坐标满足
\[^{A}\textbf{p} = {}^{A}_{B}R \, ^{B}\textbf{p} + {}^{A}\textbf{p}_{B_o}\]把旋转和平移合并到一个$4 \times 4$矩阵中,就得到齐次变换矩阵
\[^{A}_{B}T = \begin{bmatrix} ^{A}_{B}R & ^{A}\textbf{p}_{B_o} \\ \textbf{0}^T & 1 \\ \end{bmatrix} ,\qquad \begin{bmatrix} ^{A}\textbf{p} \\ 1 \\ \end{bmatrix} = {}^{A}_{B}T \begin{bmatrix} ^{B}\textbf{p} \\ 1 \\ \end{bmatrix}\]示例
坐标系$\textbf{B}$的初始位姿与坐标系$\textbf{A}$重合,首先$\textbf{B}$相对于$\textbf{A}$的 z 轴逆时针旋转 30 度,再沿$\textbf{A}$的 x 轴正方向移动 12 个单位,并沿$\textbf{A}$的 y 轴正方向移动 6 个单位,点$\textbf{p}$在$\textbf{B}$的描述为$^{B}\textbf{p}=[3, 7, 0]^T$,求其在$\textbf{A}$的描述$^{A}\textbf{p}$
\[^{A}_{B}R = R_{(z, 30^{\circ})} = \begin{bmatrix} \cos(30^{\circ}) & -\sin(30^{\circ}) & 0 \\ \sin(30^{\circ}) & \cos(30^{\circ}) & 0 \\ 0 & 0 & 1 \\ \end{bmatrix} ,\qquad ^{A}\textbf{p}_{B_o} = \begin{bmatrix} 12 \\ 6 \\ 0 \end{bmatrix}\] \[\begin{bmatrix} ^{A}\textbf{p} \\ 1 \\ \end{bmatrix} = \begin{bmatrix} 0.866 & -0.5 & 0 & 12 \\ 0.5 & 0.866 & 0 & 6 \\ 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1 \\ \end{bmatrix} \begin{bmatrix} 3 \\ 7 \\ 0 \\ 1 \\ \end{bmatrix} = \begin{bmatrix} 11.098 \\ 13.562 \\ 0 \\ 1 \\ \end{bmatrix}\]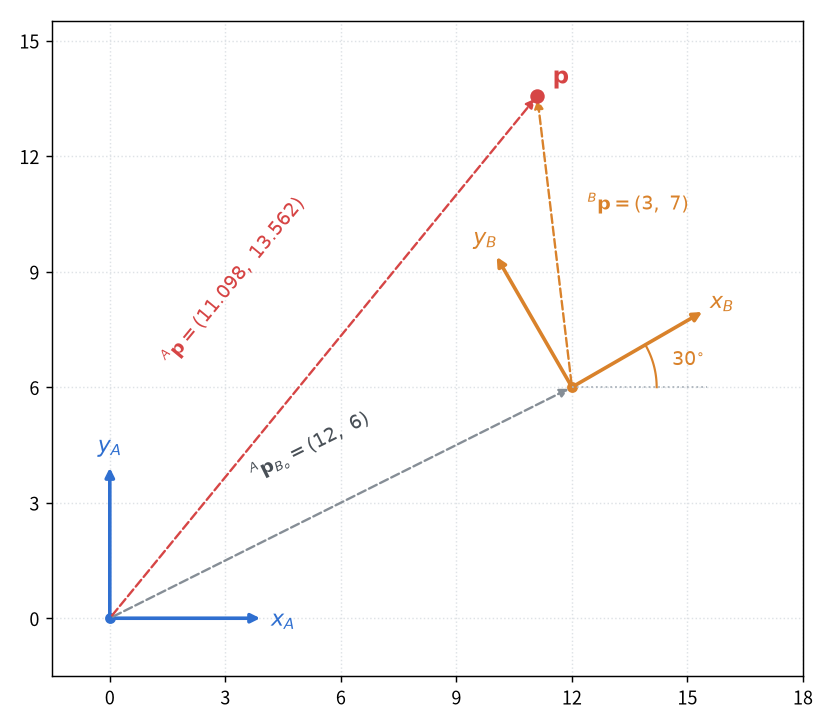
逆变换
旋转矩阵是正交矩阵,其逆等于转置,因此齐次变换矩阵的逆不需要按一般矩阵求逆,可以直接写出
\[^{B}_{A}T = \left(^{A}_{B}T\right)^{-1} = \begin{bmatrix} ^{A}_{B}R^T & -^{A}_{B}R^T \, ^{A}\textbf{p}_{B_o} \\ \textbf{0}^T & 1 \\ \end{bmatrix}\]链式变换
已知$\textbf{B}$相对于$\textbf{A}$的变换$^{A}_{B}T$和$\textbf{C}$相对于$\textbf{B}$的变换$^{B}_{C}T$,则$\textbf{C}$相对于$\textbf{A}$的变换为两者相乘,相邻的上下标可以”消去”
\[^{A}_{C}T = {}^{A}_{B}T \, ^{B}_{C}T\]姿态的其他表示
旋转矩阵用 9 个数表示 3 个自由度,存在冗余,实际使用中常与以下两种表示互相转换
欧拉角
把姿态分解为绕三个坐标轴的三次旋转。以常用的 ZYX 顺序(偏航 yaw、俯仰 pitch、滚转 roll)为例,依次绕自身的 z 轴、y 轴、x 轴旋转$\psi$、$\theta$、$\phi$,对应的旋转矩阵为
\[R = R_z(\psi) R_y(\theta) R_x(\phi)\]欧拉角直观、只需 3 个数,但存在两个问题:
- 旋转顺序和绕固定轴还是自身轴有多种约定,不同的库和资料并不一致,使用前必须确认
- 中间的旋转角为$\pm 90^{\circ}$时,第一次和第三次旋转的轴重合,丢失一个自由度,称为万向锁
四元数
绕单位向量$\textbf{n} = [n_x, n_y, n_z]^T$旋转角度$\theta$,可以用一个单位四元数表示
\[q = \begin{bmatrix} w \\ x \\ y \\ z \end{bmatrix} = \begin{bmatrix} \cos\frac{\theta}{2} \\ n_x\sin\frac{\theta}{2} \\ n_y\sin\frac{\theta}{2} \\ n_z\sin\frac{\theta}{2} \end{bmatrix} ,\qquad w^2 + x^2 + y^2 + z^2 = 1\]对应的旋转矩阵为
\[R = \begin{bmatrix} 1 - 2(y^2 + z^2) & 2(xy - wz) & 2(xz + wy) \\ 2(xy + wz) & 1 - 2(x^2 + z^2) & 2(yz - wx) \\ 2(xz - wy) & 2(yz + wx) & 1 - 2(x^2 + y^2) \\ \end{bmatrix}\]四元数只需 4 个数,没有万向锁,便于插值,是 ROS、Eigen 等存储姿态的常用形式。$q$与$-q$表示同一个旋转;不同的库中分量的存储顺序可能是$(w, x, y, z)$或$(x, y, z, w)$
镜像
关于 xy 平面的镜像(z 坐标取反)
\[F_z = \begin{bmatrix} 1 & 0 & 0 & 0 \\ 0 & 1 & 0 & 0 \\ 0 & 0 & -1 & 0 \\ 0 & 0 & 0 & 1 \\ \end{bmatrix}\]关于 xz 平面的镜像(y 坐标取反)
\[F_y = \begin{bmatrix} 1 & 0 & 0 & 0 \\ 0 & -1 & 0 & 0 \\ 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1 \\ \end{bmatrix}\]关于 yz 平面的镜像(x 坐标取反)
\[F_x = \begin{bmatrix} -1 & 0 & 0 & 0 \\ 0 & 1 & 0 & 0 \\ 0 & 0 & 1 & 0 \\ 0 & 0 & 0 & 1 \\ \end{bmatrix}\]缩放
将点$\left(x, y, z\right)$的 x,y,z 坐标值分别缩放$s_x$,$s_y$,$s_z$倍
\[S = \begin{bmatrix} s_x & 0 & 0 & 0 \\ 0 & s_y & 0 & 0 \\ 0 & 0 & s_z & 0 \\ 0 & 0 & 0 & 1 \\ \end{bmatrix}\]代码实现
用 NumPy 构造齐次变换矩阵,并验证前面的示例
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
import numpy as np


def rot_z(theta):
    c, s = np.cos(theta), np.sin(theta)
    return np.array([[c, -s, 0],
                     [s, c, 0],
                     [0, 0, 1]])


def make_transform(rotation, translation):
    transform = np.eye(4)
    transform[:3, :3] = rotation
    transform[:3, 3] = translation
    return transform


def invert_transform(transform):
    rotation = transform[:3, :3]
    translation = transform[:3, 3]
    return make_transform(rotation.T, -rotation.T @ translation)


T_ab = make_transform(rot_z(np.deg2rad(30)), [12, 6, 0])

p_b = np.array([3, 7, 0, 1])  # 齐次坐标
p_a = T_ab @ p_b
print(np.round(p_a, 3))  # [11.098 13.562  0.     1.   ]

T_ba = invert_transform(T_ab)
print(np.round(T_ba @ p_a, 3))  # [3. 7. 0. 1.]
print(np.allclose(T_ba, np.linalg.inv(T_ab)))  # True
旋转矩阵、欧拉角、四元数之间的转换可以使用scipy
1
2
3
4
5
6
7
8
import numpy as np
from scipy.spatial.transform import Rotation

rotation = Rotation.from_euler("ZYX", [30, 0, 0], degrees=True)  # 绕自身轴的ZYX顺序

print(np.round(rotation.as_matrix(), 3))
print(np.round(rotation.as_quat(), 3))  # [0.    0.    0.259 0.966],顺序为(x, y, z, w)
print(rotation.as_euler("ZYX", degrees=True))